Sommaire
Base de l’espace
Définition
Une base de l’espace est formée d’un triplet de vecteurs (\overrightarrow{i}, \overrightarrow{j},\overrightarrow{k}) non coplanaires.
Exercice n°1
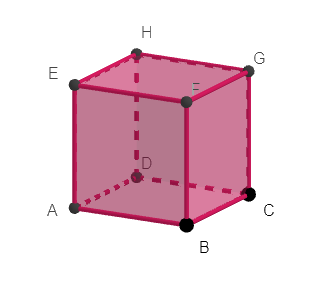
On considère le cube ABCDEFGH ci-contre. Parmi les triplets suivants lequel n’est pas une base ?
a. (\overrightarrow{DA}, \overrightarrow{DB},\overrightarrow{DC})
b. (\overrightarrow{DA}, \overrightarrow{DC},\overrightarrow{DH})
Propriété et définition
Soit (\overrightarrow{i}, \overrightarrow{j},\overrightarrow{k}) une base de l’espace.
Pour tout vecteur \overrightarrow{u} de l’espace, il existe un unique triplet (x ; y ; z) tel que \overrightarrow{u}=x\overrightarrow{i}+y\overrightarrow{j}+z\overrightarrow{k}.
(x ; y ; z) sont les coordonnées de \overrightarrow{u} dans cette base. On note \overrightarrow{u}(x ; y ; z)
Exercice n°2
On considère le cube ABCDEFGH
Déterminer les coordonnées des vecteurs suivants dans la base (\overrightarrow{DA}, \overrightarrow{DC},\overrightarrow{DH}).
a. \overrightarrow{AC}
b. \overrightarrow{EC}
c. \overrightarrow{DG}
Repère de l’espace
Définition
Un repère de l’espace est formé d’un point O et d’une base (\overrightarrow{i}, \overrightarrow{j},\overrightarrow{k})
On note (O;\overrightarrow{i}; \overrightarrow{j};\overrightarrow{k}) un tel repère, O est l’origine du repère.
Remarque
L’origine du repère O a pour coordonnées (0;0;0)..
Propriété et définition
Soit (O;\overrightarrow{i}; \overrightarrow{j};\overrightarrow{k}) un repère de l’espace.
Pour tout point M de l’espace, il existe un unique triplet (x ; y ; z) tel que \overrightarrow{OM}=x\overrightarrow{i}+y\overrightarrow{j}+z\overrightarrow{k}.
(x ; y ; z) sont les coordonnées du point M dans ce repère.
x est l’abscisse de M.
y est l’ordonnée de M.
z est la cote de M.
Exercice n°3
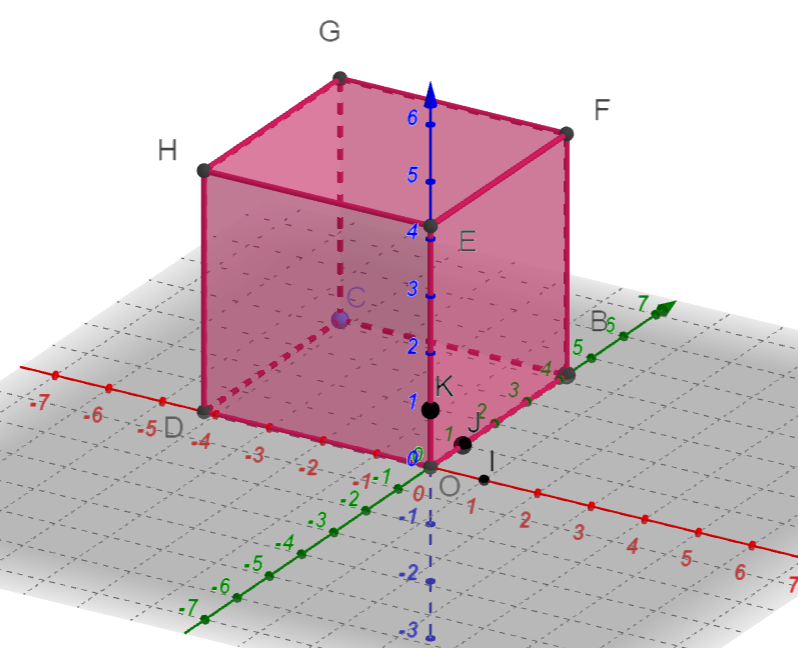
On considère le cube OBCDEFGH
Déterminer les coordonnées des points suivants dans le repère (O;\overrightarrow{OI}, \overrightarrow{OJ},\overrightarrow{OK}).
a. B
b. C
c. I
d. D
e. G
f. H
g. K
h. F
Propriétés
Soit (O;\overrightarrow{i}; \overrightarrow{j};\overrightarrow{k}) un repère de l’espace.
Soient \overrightarrow{u}(x;y;z) et \overrightarrow{v}(x';y';z') deux vecteurs de l’espace, k est un réel et A(x_A;y_A;z_A) et B(x_B;y_B;z_B) deux points de l’espace.
- Le milieu du segment [AB] a pour coordonnées \frac{x_A+x_B}{2} ; \frac{y_A+y_B}{2}; \frac{z_A+z_B}{2}.
- Dans la base (\overrightarrow{i}; \overrightarrow{j};\overrightarrow{k}):
\overrightarrow{u}+\overrightarrow{v}(x+x';y+y';z+z') k\overrightarrow{u}(kx;ky;kz) \overrightarrow{AB}(x_B-x_A;y_B-y_A;z_B-z_A)
- \overrightarrow{u} et \overrightarrow{v} sont colinéaires si et seulement si leurs coordonnées sont proportionnelles..
Exercice n°4
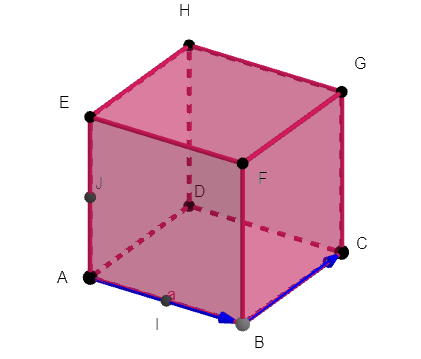
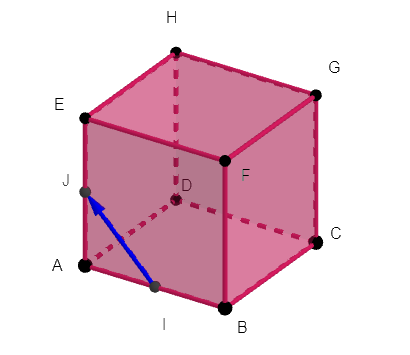
ABCDEFGH est un cube.
Les points I et J sont les milieux respectifs de [AB] et [AE].
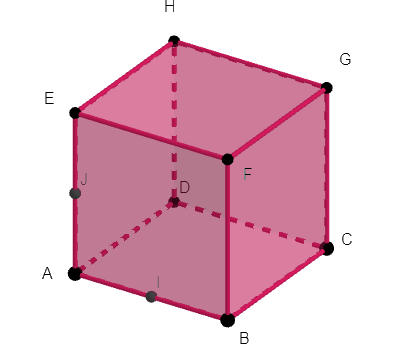
On choisit le repère A;\overrightarrow{AB};\overrightarrow{AD};\overrightarrow{AE}
1. Lire graphiquement les coordonnées des points C,E,F,G,H.
2. Déterminer par le calcul les coordonnées des points I et J.
3. a. Calculer les coordonnées du vecteur \overrightarrow{IJ}.
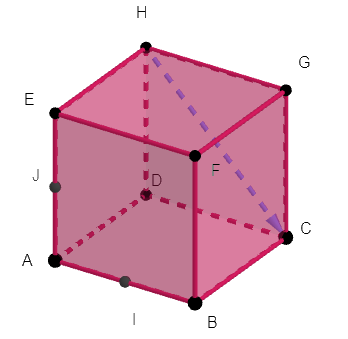
3. b. Calculer les coordonnées du vecteur \overrightarrow{HC}.
3.c. Montrer que les vecteurs \overrightarrow{HC} et \overrightarrow{IJ} sont colinéaires.
On considère le cube ABCDEFGH ci-contre.
(\overrightarrow{DA}, \overrightarrow{DB},\overrightarrow{DC}) n’est pas un base car les vecteurs \overrightarrow{DA}, \overrightarrow{DB},\overrightarrow{DC} sont coplanaires.
En revanche, (\overrightarrow{DA}, \overrightarrow{DC},\overrightarrow{DH}) est une base car le point H n’appartient pas au plan (ADC).
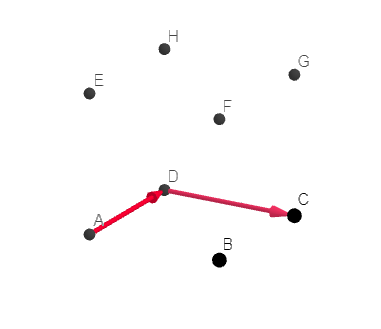
Pour décomposer le vecteur \overrightarrow{AC}, il faut :
Partir du point A ( l’origine du vecteur \overrightarrow{AC}) pour se rendre au point C ( l’extrémité du vecteur \overrightarrow{AC}) en se déplaçant d’abord suivant la direction du premier vecteur de la base ( ici \overrightarrow{DA}) puis suivant la direction du deuxième vecteur de la base ( ici \overrightarrow{DC}) et enfin suivant la direction du troisième vecteur de la base ( ici \overrightarrow{DH}).
On part de A, on se déplace de (-1)\times\overrightarrow{DA} puis de 1\times\overrightarrow{DC} et de 0\times\overrightarrow{DH}.
Donc \overrightarrow{AC}(-1;1;0) dans la base (\overrightarrow{DA};\overrightarrow{DC}; \overrightarrow{DH}).
Pour décomposer le vecteur \overrightarrow{EC}, il faut :
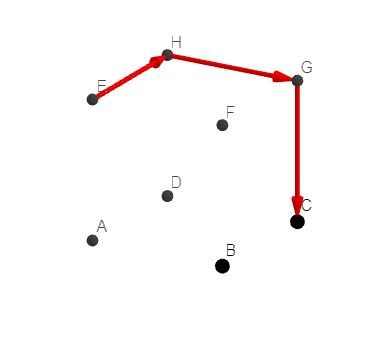
Partir du point E ( l’origine du vecteur \overrightarrow{EC}) pour se rendre au point C ( l’extrémité du vecteur \overrightarrow{EC}) en se déplaçant d’abord suivant la direction du premier vecteur de la base ( ici \overrightarrow{DA}) puis suivant la direction du deuxième vecteur de la base ( ici \overrightarrow{DC}) et enfin suivant la direction du troisième vecteur de la base ( ici \overrightarrow{DH}).
On part de E, on se déplace de (-1)\times\overrightarrow{DA} puis de 1\times\overrightarrow{DC} et de (-1)\times\overrightarrow{DH}.
Donc \overrightarrow{EC}(-1;1;-1) dans la base (\overrightarrow{DA};\overrightarrow{DC}; \overrightarrow{DH}).
Pour décomposer le vecteur \overrightarrow{DG}, il faut :
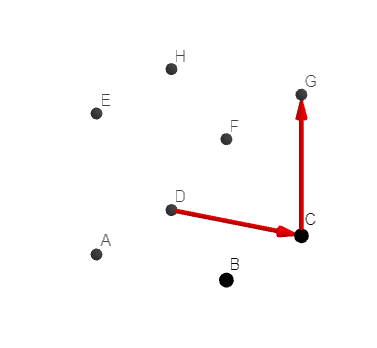
Partir du point D ( l’origine du vecteur \overrightarrow{DG}) pour se rendre au point G ( l’extrémité du vecteur \overrightarrow{DG}) en se déplaçant d’abord suivant la direction du premier vecteur de la base ( ici \overrightarrow{DA}) puis suivant la direction du deuxième vecteur de la base ( ici \overrightarrow{DC}) et enfin suivant la direction du troisième vecteur de la base ( ici \overrightarrow{DH}).
On part de D, on se déplace de 0\times\overrightarrow{DA} puis de 1\times\overrightarrow{DC} et de 1\times\overrightarrow{DH}.
Donc \overrightarrow{DG}(0;1;1) dans la base (\overrightarrow{DA};\overrightarrow{DC}; \overrightarrow{DH}).
Pour déterminer les coordonnées du point B, il faut :
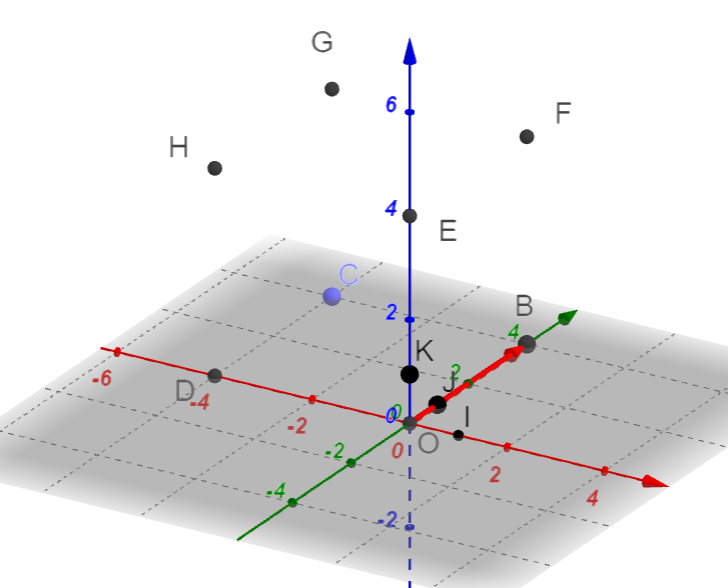
Partir de l’origine O pour se rendre au point B en se déplaçant d’abord suivant la direction du premier vecteur du repère ( ici \overrightarrow{OI}) puis suivant la direction du deuxième vecteur du repère ( ici \overrightarrow{OJ}) et enfin suivant la direction du troisième vecteur du repère ( ici \overrightarrow{OK}).
On part de O, on se déplace de 0\times\overrightarrow{OI} puis de 4\times\overrightarrow{OJ} et de 0\times\overrightarrow{OK}.
Donc B(0;4;0) dans le repère (O; \overrightarrow{OI};\overrightarrow{OJ}; \overrightarrow{OK}).
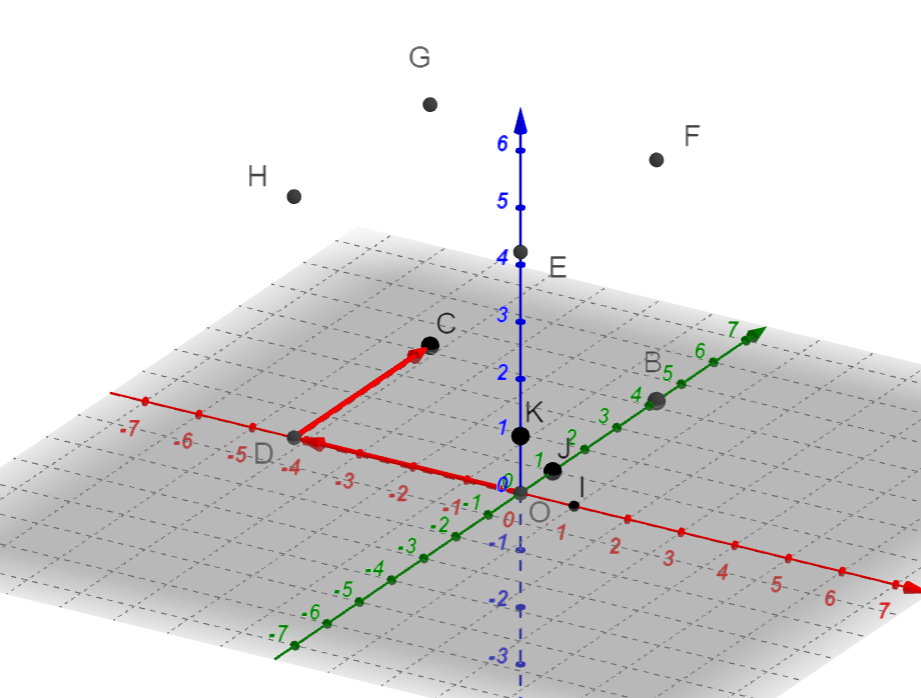
Pour déterminer les coordonnées du point C, il faut :
Partir de l’origine O pour se rendre au point C en se déplaçant d’abord suivant la direction du premier vecteur du repère ( ici \overrightarrow{OI}) puis suivant la direction du deuxième vecteur du repère ( ici \overrightarrow{OJ}) et enfin suivant la direction du troisième vecteur du repère ( ici \overrightarrow{OK}).
On part de O, on se déplace de -4\times\overrightarrow{OI} puis de 4\times\overrightarrow{OJ} et de 0\times\overrightarrow{OK}.
Donc C(-4;4;0) dans le repère (O; \overrightarrow{OI};\overrightarrow{OJ}; \overrightarrow{OK}).
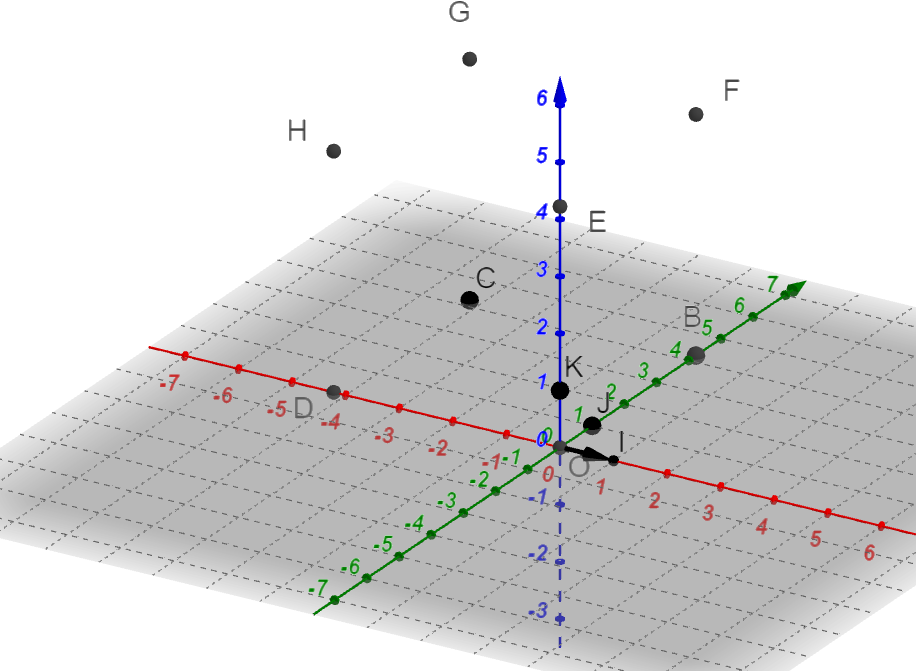
Pour déterminer les coordonnées du point I, il faut :
Partir de l’origine O pour se rendre au point I en se déplaçant d’abord suivant la direction du premier vecteur du repère ( ici \overrightarrow{OI}) puis suivant la direction du deuxième vecteur du repère ( ici \overrightarrow{OJ}) et enfin suivant la direction du troisième vecteur du repère ( ici \overrightarrow{OK}).
On part de O, on se déplace de 1\times\overrightarrow{OI} puis de 0\times\overrightarrow{OJ} et de 0\times\overrightarrow{OK}.
Donc I(1;0;0) dans le repère (O; \overrightarrow{OI};\overrightarrow{OJ}; \overrightarrow{OK}).
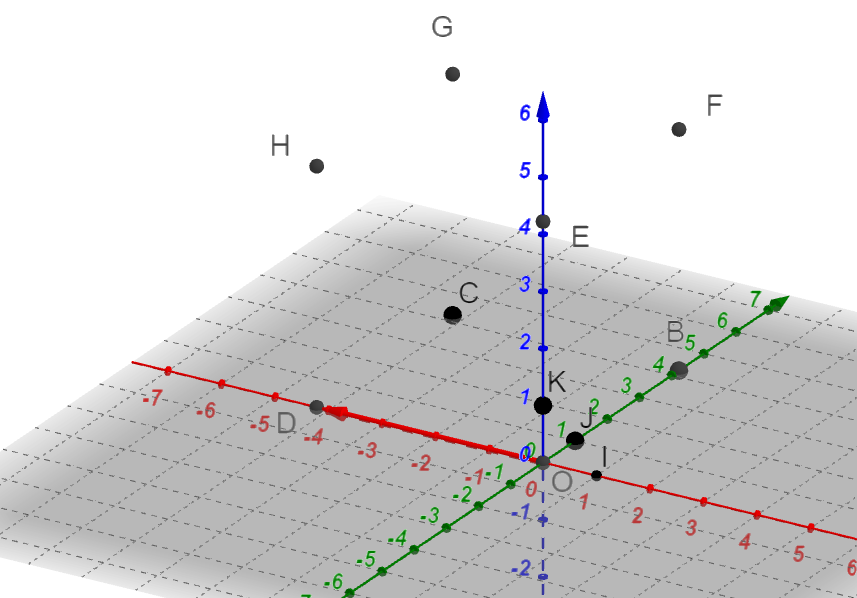
Pour déterminer les coordonnées du point D, il faut :
Partir de l’origine O pour se rendre au point D en se déplaçant d’abord suivant la direction du premier vecteur du repère ( ici \overrightarrow{OI}) puis suivant la direction du deuxième vecteur du repère ( ici \overrightarrow{OJ}) et enfin suivant la direction du troisième vecteur du repère ( ici \overrightarrow{OK}).
On part de O, on se déplace de -4\times\overrightarrow{OI} puis de 0\times\overrightarrow{OJ} et de 0\times\overrightarrow{OK}.
Donc D(-4;0;0) dans le repère (O; \overrightarrow{OI};\overrightarrow{OJ}; \overrightarrow{OK}).
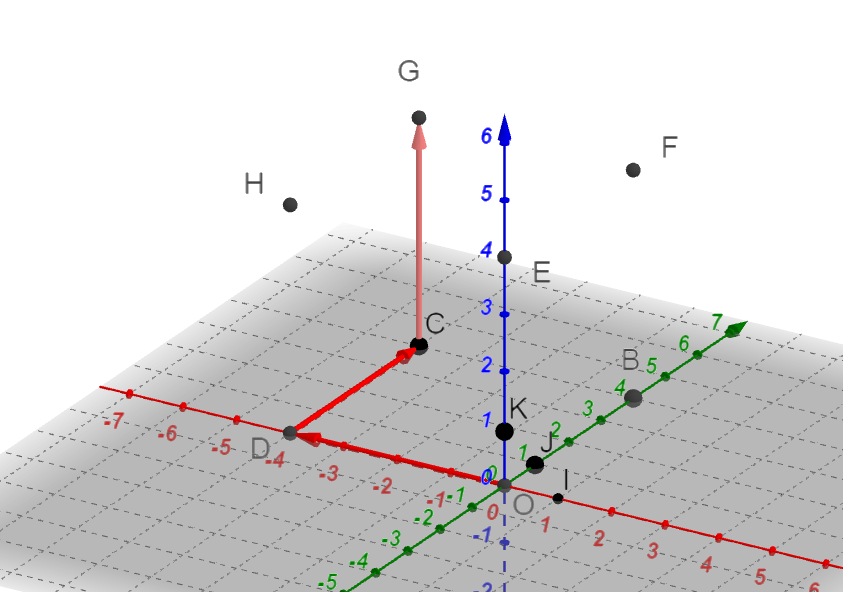
Pour déterminer les coordonnées du point G, il faut :
Partir de l’origine O pour se rendre au point G en se déplaçant d’abord suivant la direction du premier vecteur du repère ( ici \overrightarrow{OI}) puis suivant la direction du deuxième vecteur du repère ( ici \overrightarrow{OJ}) et enfin suivant la direction du troisième vecteur du repère ( ici \overrightarrow{OK}).
On part de O, on se déplace de -4\times\overrightarrow{OI} puis de 4\times\overrightarrow{OJ} et de 4\times\overrightarrow{OK}.
Donc G(-4;4;4) dans le repère (O; \overrightarrow{OI};\overrightarrow{OJ}; \overrightarrow{OK}).
Pour déterminer les coordonnées du point H, il faut :
Partir de l’origine O pour se rendre au point H en se déplaçant d’abord suivant la direction du premier vecteur du repère ( ici \overrightarrow{OI}) puis suivant la direction du deuxième vecteur du repère ( ici \overrightarrow{OJ}) et enfin suivant la direction du troisième vecteur du repère ( ici \overrightarrow{OK}).
On part de O, on se déplace de -4\times\overrightarrow{OI} puis de 0\times\overrightarrow{OJ} et de 4\times\overrightarrow{OK}.
Donc H(-4;0;4) dans le repère (O; \overrightarrow{OI};\overrightarrow{OJ}; \overrightarrow{OK}).
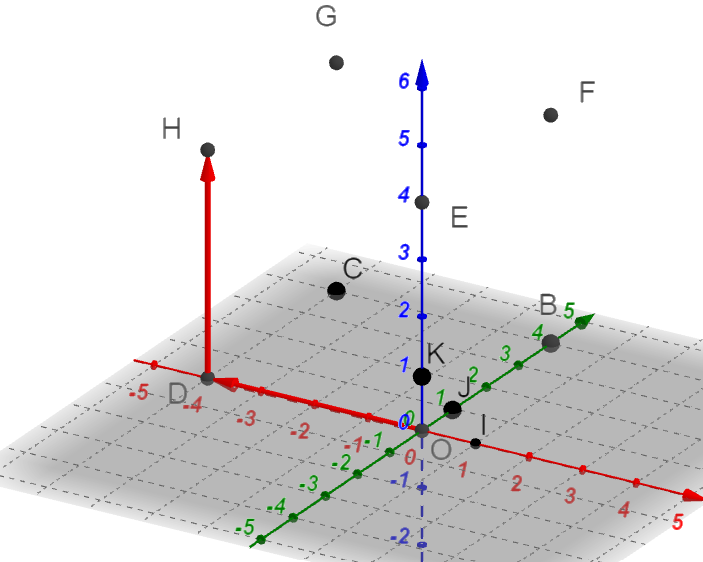
Pour déterminer les coordonnées du point K, il faut :
Partir de l’origine O pour se rendre au point K en se déplaçant d’abord suivant la direction du premier vecteur du repère ( ici \overrightarrow{OI}) puis suivant la direction du deuxième vecteur du repère ( ici \overrightarrow{OJ}) et enfin suivant la direction du troisième vecteur du repère ( ici \overrightarrow{OK}).
On part de O, on se déplace de 0\times\overrightarrow{OI} puis de 0\times\overrightarrow{OJ} et de 1\times\overrightarrow{OK}.
Donc K(0;0;1) dans le repère (O; \overrightarrow{OI};\overrightarrow{OJ}; \overrightarrow{OK}).
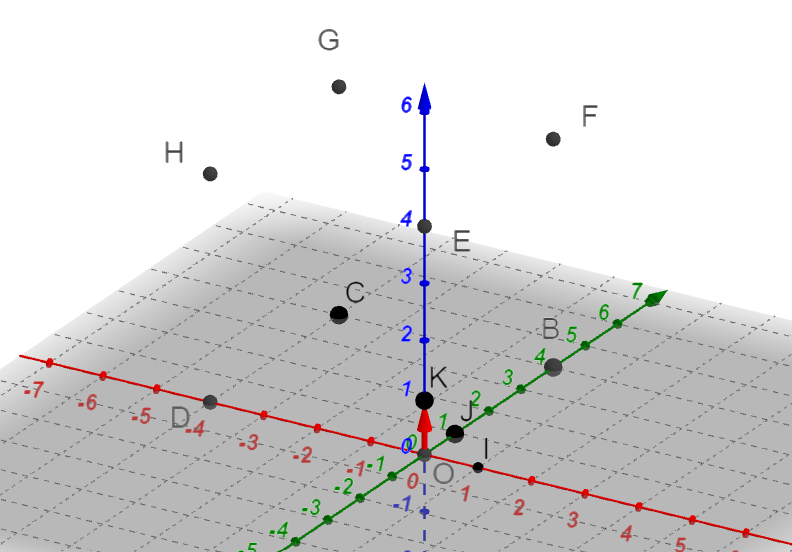
Pour déterminer les coordonnées du point F, il faut :
Partir de l’origine O pour se rendre au point F en se déplaçant d’abord suivant la direction du premier vecteur du repère ( ici \overrightarrow{OI}) puis suivant la direction du deuxième vecteur du repère ( ici \overrightarrow{OJ}) et enfin suivant la direction du troisième vecteur du repère ( ici \overrightarrow{OK}).
On part de O, on se déplace de 0\times\overrightarrow{OI} puis de 4\times\overrightarrow{OJ} et de 4\times\overrightarrow{OK}.
Donc F(0;4;4) dans le repère (O; \overrightarrow{OI};\overrightarrow{OJ}; \overrightarrow{OK}).
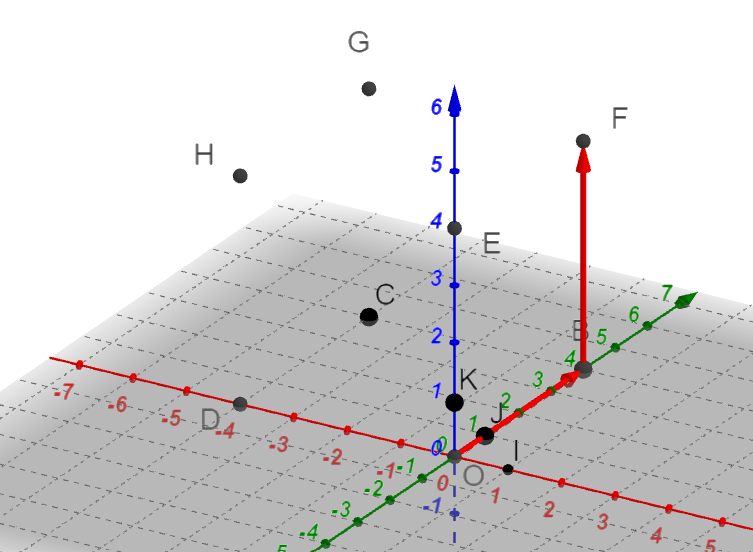
Pour déterminer les coordonnées du point C, il faut :
Partir de l’origine A pour se rendre au point C en se déplaçant d’abord suivant la direction du premier vecteur du repère ( ici \overrightarrow{AB}) puis suivant la direction du deuxième vecteur du repère ( ici \overrightarrow{AD}) et enfin suivant la direction du troisième vecteur du repère ( ici \overrightarrow{AE}).
On part de A, on se déplace de 1\times\overrightarrow{AB} puis de 1\times\overrightarrow{AD} et de 0\times\overrightarrow{AE}.
Donc C(1:1;0) dans le repère (A; \overrightarrow{AB};\overrightarrow{AD}; \overrightarrow{AE}).
Pour déterminer les coordonnées du point E, il faut :
Partir de l’origine A pour se rendre au point E en se déplaçant d’abord suivant la direction du premier vecteur du repère ( ici \overrightarrow{AB}) puis suivant la direction du deuxième vecteur du repère ( ici \overrightarrow{AD}) et enfin suivant la direction du troisième vecteur du repère ( ici \overrightarrow{AE}).
On part de A, on se déplace de 0\times\overrightarrow{AB} puis de 0\times\overrightarrow{AD} et de 1\times\overrightarrow{AE}.
Donc E(0;0;1) dans le repère (A; \overrightarrow{AB};\overrightarrow{AD}; \overrightarrow{AE}).
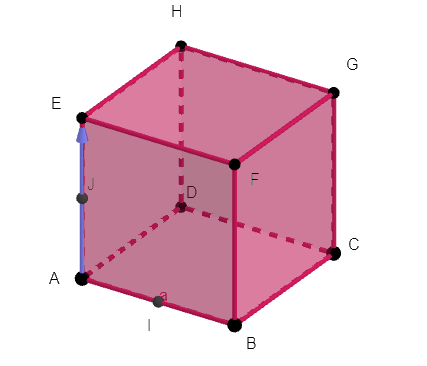
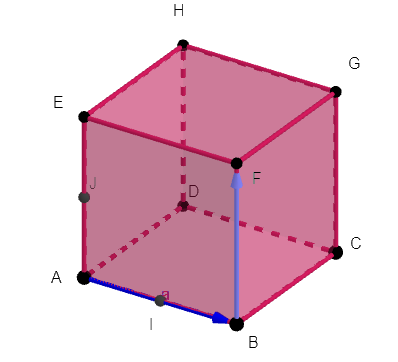
Pour déterminer les coordonnées du point F, il faut :
Partir de l’origine A pour se rendre au point F en se déplaçant d’abord suivant la direction du premier vecteur du repère ( ici \overrightarrow{AB}) puis suivant la direction du deuxième vecteur du repère ( ici \overrightarrow{AD}) et enfin suivant la direction du troisième vecteur du repère ( ici \overrightarrow{AE}).
On part de A, on se déplace de 1\times\overrightarrow{AB} puis de 0\times\overrightarrow{AD} et de 1\times\overrightarrow{AE}.
Donc F(1;0;1) dans le repère (A; \overrightarrow{AB};\overrightarrow{AD}; \overrightarrow{AE}).
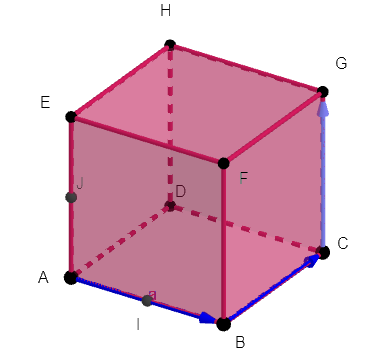
Pour déterminer les coordonnées du point G, il faut :
Partir de l’origine A pour se rendre au point G en se déplaçant d’abord suivant la direction du premier vecteur du repère ( ici \overrightarrow{AB}) puis suivant la direction du deuxième vecteur du repère ( ici \overrightarrow{AD}) et enfin suivant la direction du troisième vecteur du repère ( ici \overrightarrow{AE}).
On part de A, on se déplace de 1\times\overrightarrow{AB} puis de 1\times\overrightarrow{AD} et de 1\times\overrightarrow{AE}.
Donc G(1;1;1) dans le repère (A; \overrightarrow{AB};\overrightarrow{AD}; \overrightarrow{AE}).
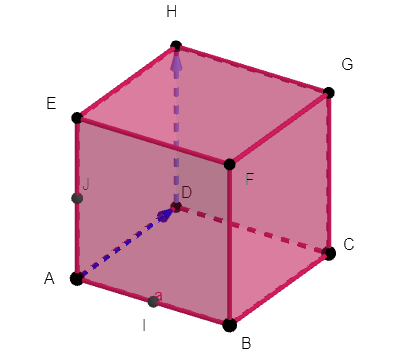
Pour déterminer les coordonnées du point H, il faut :
Partir de l’origine A pour se rendre au point H en se déplaçant d’abord suivant la direction du premier vecteur du repère ( ici \overrightarrow{AB}) puis suivant la direction du deuxième vecteur du repère ( ici \overrightarrow{AD}) et enfin suivant la direction du troisième vecteur du repère ( ici \overrightarrow{AE}).
On part de A, on se déplace de 0\times\overrightarrow{AB} puis de 1\times\overrightarrow{AD} et de 1\times\overrightarrow{AE}.
Donc H(0;1;1) dans le repère (A; \overrightarrow{AB};\overrightarrow{AD}; \overrightarrow{AE}).
A(0;0;0) et B(1;0;0)
Pour déterminer les coordonnées du point I milieu de [AB] : on remplace x_A, y_A et z_A par 0 et x_B par 1 , y_B par 0 et z_B par 0 dans :
x_I=\frac{x_A+x_B}{2} ; y_I=\frac{y_A+y_B}{2} et z_I=\frac{z_A+z_B}{2}
x_I=\frac{0+1}{2} ; y_I=\frac{0+0}{2} et z_I=\frac{0+0}{2}
x_I=\frac{1}{2} ; y_I=0 et z_I=0
Donc I(\frac{1}{2};0;0)
A(0;0;0) et E(0;0;1)
Pour déterminer les coordonnées du point J milieu de [AE] : on remplace x_A, y_A et z_A par 0 et x_E par 0 , y_E par 0 et z_E par 1 dans :
x_J=\frac{x_A+x_E}{2} ; y_J=\frac{y_A+y_E}{2} et z_J=\frac{z_A+z_E}{2}
x_J=\frac{0+0}{2} ; y_J=\frac{0+0}{2} et z_J=\frac{0+1}{2}
x_J=0 ; y_J=0 et z_J=\frac{1}{2}
Donc J(0;0;\frac{1}{2})
On veut déterminer les coordonnées du point I défini par \overrightarrow{EI}=\frac{1}{3}\overrightarrow{EF}
Pour déterminer les coordonnées du vecteur \overrightarrow{IJ} : on remplace x_I par \frac{1}{2} , y_I par 0 et z_I par 0 puis x_J par 0 , y_J par 0 et z_J par par \frac{1}{2}dans :
\overrightarrow{IJ}(x_J-x_I; y_J-y_I; z_J-z_I)
\overrightarrow{IJ}(0-\frac{1}{2}; 0-0; \frac{1}{2}-0)
\overrightarrow{IJ}(-\frac{1}{2}; 0; \frac{1}{2})
I(\frac{1}{2};0;0) et J(0;0;\frac{1}{2}).
Pour déterminer les coordonnées du vecteur \overrightarrow{IJ} : on remplace x_I par \frac{1}{2} , y_I par 0 et z_I par 0 puis x_J par 0 , y_J par 0 et z_J par par \frac{1}{2}dans :
\overrightarrow{IJ}(x_J-x_I; y_J-y_I; z_J-z_I)
\overrightarrow{IJ}(0-\frac{1}{2}; 0-0; \frac{1}{2}-0)
\overrightarrow{IJ}(-\frac{1}{2}; 0; \frac{1}{2})
H(0;1;1) et C(1;1;0).
Pour déterminer les coordonnées du vecteur \overrightarrow{HC} : on remplace x_H par 0 , y_H par 1 et z_H par 1 puis x_C par 1 , y_C par 1 et z_C par par 0dans :
\overrightarrow{HC}(x_C-x_H; y_C-y_H; z_C-z_H)
\overrightarrow{HC}(1-0; 1-1; 0-1)
\overrightarrow{HC}(1; 0; -1)
On a montré que : \overrightarrow{IJ}(-\frac{1}{2}; 0; \frac{1}{2}) et \overrightarrow{HC}(1; 0; -1).
Pour montrer que les vecteurs \overrightarrow{IJ} et \overrightarrow{HC} sont colinéaires, il faut montrer que leurs coordonnées sont proportionnelles.
\overrightarrow{IJ} | -\frac{1}{2} | 0 | \frac{1}{2} |
\overrightarrow{HC} | 1 | 0 | -1 |
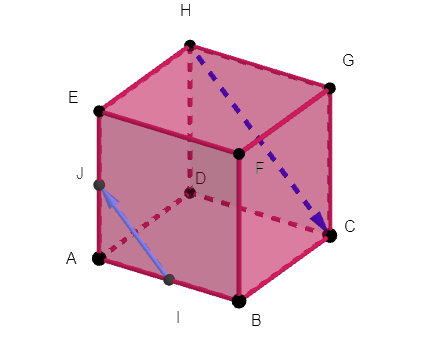
On multiplie par -2 les nombres du haut pour obtenir les nombres du bas
Le tableau ci-dessus est un tableau de proportionnalité donc les coordonnées des vecteurs \overrightarrow{IJ} et \overrightarrow{HC} sont proportionnelles.
Ainsi les vecteurs \overrightarrow{IJ} et \overrightarrow{HC} sont colinéaires.